

Publicado em 2026
Resumo – O presente estudo pretende conceber e implementar um sistema autónomo de deteção de ameaças, integrando diferentes sensores e avaliando o seu desempenho em condições práticas, com vista à integração no equipamento do soldado do futuro.
O estudo foi realizado em três etapas. Inicialmente, procedeu-se à revisão de literatura relevante para o desenvolvimento do sistema, de modo a fundamentar teoricamente a escolha dos sensores e da arquitetura do sistema. Seguiu-se a análise prática dos sensores, incluindo a avaliação individual do seu desempenho e a identificação de limitações operacionais. Por fim, procedeu-se à montagem do circuito final, acompanhada de testes experimentais destinados a melhorar a robustez do sistema e a validar a sua eficácia na deteção das diferentes ameaças.
O estudo concluiu que é possível detetar de forma eficaz gases nocivos, drones e dispositivos de pontaria por infravermelhos utilizando o sistema desenvolvido, dentro das limitações impostas pelas tecnologias de sensores disponíveis. Este resultado evidencia a viabilidade de sistemas autónomos de deteção como ferramentas de apoio à superioridade operacional e à proteção do combatente em ambientes complexos e dinâmicos.
I. Introdução
Durante as últimas décadas, a evolução tecnológica tem-se afirmado como um fator determinante na configuração e condução dos conflitos armados. O campo de batalha contemporâneo deixou de constituir apenas um espaço físico de confronto direto, passando a caracterizar-se como um ambiente multidimensional, dinâmico e em constante transformação. O desenvolvimento de novos materiais de guerra, de sistemas eletrónicos de defesa e de tecnologias avançadas de vigilância e ataque originou benefícios significativos, mas também riscos acrescidos para o combatente. Assim, a figura do soldado do futuro encontra-se simultaneamente mais capacitada e mais vulnerável, exigindo a conceção de soluções inovadoras que permitam acompanhar, contrariar e superar o avanço das tecnologias adversárias.
Entre as ameaças emergentes, a utilização de veículos aéreos não tripulados (drones) representa uma das mais relevantes, tanto em missões de reconhecimento discretas como no transporte de cargas ofensivas. A par desta ameaça, os dispositivos de pontaria baseados em radiação infravermelha conferem às forças inimigas maior precisão, colocando em causa a segurança e a eficácia operacional das tropas em missões noturnas, por exemplo. Acresce ainda a possibilidade de emprego de agentes químicos, como gás lacrimogéneo, cuja deteção precoce se revela essencial para preservar a integridade física dos militares e assegurar a continuidade das operações em curso.
II. Ameaças ao Soldado do Futuro
A. Deteção de Drones
Os drones, também designados por UAVs (Unmanned Aerial Vehicles), são veículos aéreos sem piloto, controlados remotamente ou de forma autónoma, que têm vindo a assumir crescente relevância em contextos civis e militares [1], [2], [3]. No campo de batalha, representam uma ameaça significativa devido à sua capacidade de transporte e lançamento de granadas sobre forças inimigas.
Existem quatro métodos principais de deteção de drones [4]: deteção acústica, deteção baseada em rádio frequência (RF), deteção por radar e deteção visual, sendo abordado o mais importante para este trabalho, a deteção acústica.
Deteção Acústica: Baseia-se na captação do som gerado pelas pás dos motores dos drones através de microfones sensíveis a frequências características. Esta técnica funciona em condições adversas (nevoeiro, poeira) e não requer linha de vista, mas é sensível ao ruído ambiente e ineficaz contra drones com sistemas de supressão sonora [6]. As assinaturas acústicas permitem distinguir drones de diferentes dimensões e potências, através da análise da amplitude e do espectrograma do som [5], como se consegue observar na Figura 1.
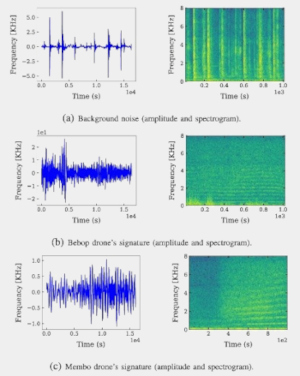
Figura 1: (a) Amplitude e Espetrograma do ruído de fundo, (b) assinatura de um drone de maior dimensão,
(c) assinatura de um drone de menor dimensão.
B. Deteção de Gases
O gás lacrimogéneo é amplamente utilizado por forças militares e policiais como arma não letal para incapacitação temporária, causando irritação ocular e respiratória [5], [6].
O seu comportamento de dispersão depende fortemente do ambiente: em espaços interiores tende a concentrar-se, enquanto em ambientes exteriores a difusão é influenciada por fatores como vento, temperatura e humidade. Estudos demonstram variações significativas entre condições soalheiras e nubladas, bem como entre ambientes interiores e exteriores [7]; é possível observar estes fenómenos nas Figuras 2 e 3.
Para a sua deteção, recorre-se a sensores capazes de identificar compostos voláteis no ar. Uma abordagem promissora é o uso de sensores TVOC (Total Volatile Organic Compounds), que medem a concentração total de compostos orgânicos voláteis. Embora não sejam específicos a um único gás, permitem uma deteção indireta da presença de gás lacrimogéneo e outros compostos nocivos, apesar de potenciais interferências com outros voláteis ambientais [6], [7].
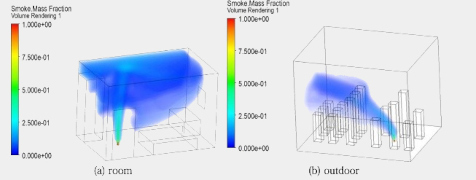
Figura 2: Propagação de gás no (a) interior, e (b) exterior
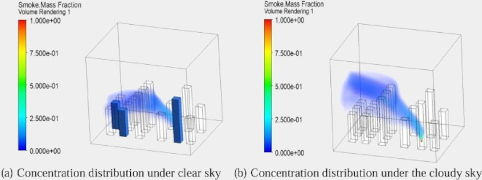
Figura 3: Concentração de fumo
C. Deteção de Infravermelho
A radiação infravermelha é amplamente usada em dispositivos de pontaria, representando uma ameaça invisível para o combatente. Estes aparelhos podem emitir feixes contínuos ou pulsados, visíveis ou invisíveis ao olho humano, sendo visíveis apenas por câmaras térmicas ou sistemas de visão noturna.
A detecção de radiação infravermelha baseia-se em dois tipos principais de sensores: detetores fotónicos e térmicos [8].
Os detetores fotónicos absorvem a radiação e geram um sinal elétrico por interação com os eletrões. Apresentam alta sensibilidade e resposta rápida, mas exigem arrefecimento criogénico, o que limita a portabilidade. Incluem várias subclasses, como detetores intrínsecos, extrínsecos, fotoemissivos e de poços quânticos.
Os detetores térmicos, por outro lado, convertem o aumento de temperatura resultante da absorção da radiação em sinal elétrico. São menos sensíveis e mais lentos, mas funcionam à temperatura ambiente, sendo leves, fiáveis e de baixo custo.
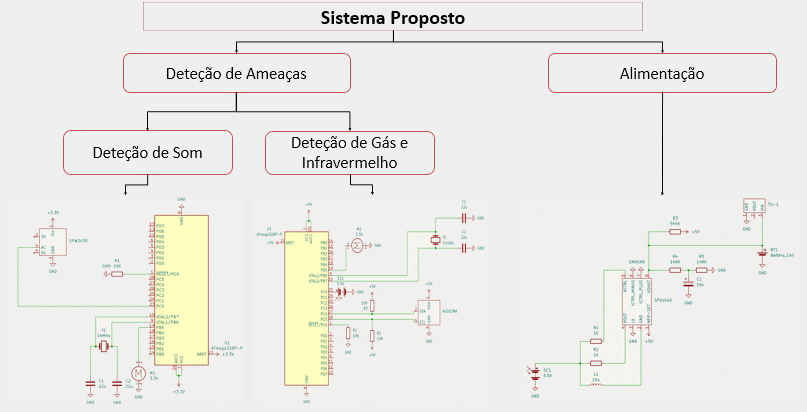
III. Sistema Proposto
A. Circuito de Deteção de Som
Para o correto funcionamento deste circuito, terá sido replicado o microcontrolador PIC (Arduino UNO) numa breadboard, tendo-se feito uso do ATmega328P. Para garantir o funcionamento adequado do microcontrolador, terá sido incorporado um cristal de 16 MHz entre os pinos 9 e 10 do ATmega328P, permitindo que o dispositivo faça uso de um clock externo.
Em conjunto com o cristal, teriam sido aplicados dois condensadores de 22 µF entre os pinos do cristal e o ground, com o intuito de assegurar a estabilidade e precisão do oscilador, minimizando possíveis interferências e garantindo um sinal de clock estável.
Adicionalmente, teria sido colocada uma resistência de 10 kΩ entre o pino de reset do ATmega e o ground, para evitar que o microcontrolador se reiniciasse inadvertidamente, mantendo assim o código carregado de forma contínua durante o funcionamento.
Na figura 4 observa-se o circuito de deteção Sonora.
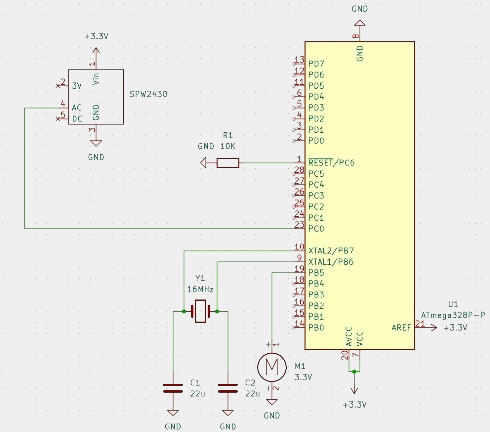
Figura 4: Circuito de Deteção de Som
B. Circuito de Deteção de Gases e Infravermelhos
Para além das especificações referidas anteriormente no circuito de deteção de som, o circuito de deteção de gás e infravermelho contém uma particularidade, pois terão sido aplicadas duas resistências de pull-up de 10 kΩ entre os pinos 27 (SDA) e ground e 28 (SCL) e ground, respetivamente. Isto garante que a comunicação I²C seja realizada corretamente, mantendo esses pinos com um nível lógico estável.
Na figura 5 observa-se o circuito projetado para a deteção de compostos orgânicos voláteis e infravermelho.
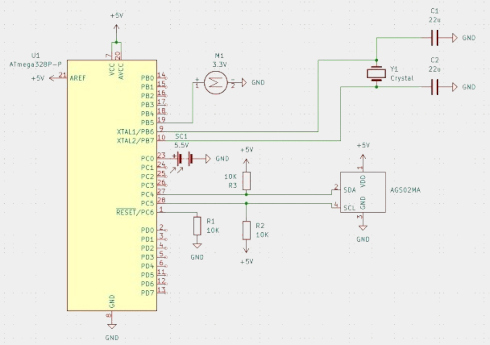
Figura 5: Circuito de Deteção de Gás e Infravermelho
C. Circuito de Alimentação
Para o correto funcionamento do circuito de alimentação, foi implementado o circuito baseado no conversor DC–DC boost SPV1040, responsável pela extração e regulação da energia proveniente de uma célula solar. O SPV1040 integra um algoritmo de seguimento do ponto de máxima potência (MPPT), permitindo otimizar a conversão de energia em diferentes condições de iluminação.
Na entrada do circuito encontra-se a célula solar, ligada ao indutor L1 de 10 µH. Este componente é responsável pelo armazenamento temporário de energia e pela elevação da tensão de saída durante o funcionamento em modo boost. O valor da indutância foi selecionado de acordo com as recomendações do fabricante (10 a 100 µH), assegurando uma corrente de pico inferior ao limite imposto pelo SPV1040.
As resistências R1 e R2, ambas de 1 kΩ, formam um divisor de tensão que define o ponto de operação do módulo fotovoltaico através do pino MPP-SET. Estes valores foram dimensionados de modo a permitir que o conversor funcione na região de máxima potência da célula solar, garantindo a extração eficiente de energia.
Na secção de saída, o conjunto de resistências R3, R4 e R5 estabelece o divisor de tensão associado ao pino VCTRL, responsável pela regulação da tensão de carga. A tensão de saída é determinada pela relação:
Substituindo os valores utilizados (R3 = 544 kΩ, R4 = R5 = 148 kΩ), obtém-se:
Assim, a tensão de saída foi dimensionada para aproximadamente 3,5 V, valor adequado ao carregamento de uma bateria de 3,3 V, com margem de segurança e compensação de perdas nos componentes. A corrente de polarização do divisor situa-se na ordem dos microamperes, assegurando reduzida dissipação de potência.
O condensador C1, de 10 µF, foi colocado junto ao pino VCTRL com a função de filtrar o ruído e estabilizar a malha de controlo da tensão de saída. A bateria encontra-se ligada à saída do conversor e é carregada até ao limite definido pelo divisor resistivo. O pino XSHUT foi configurado de modo a permitir o acionamento automático do SPV1040 quando a célula solar fornece energia suficiente, dispensando controlo externo.
Desta forma, o circuito garante o carregamento estável e eficiente da bateria a partir da energia solar, com regulação automática da tensão e maximização da potência extraída do painel solar.
Na figura 6 observa-se o circuito projetado para alimentação dos circuitos de deteção.
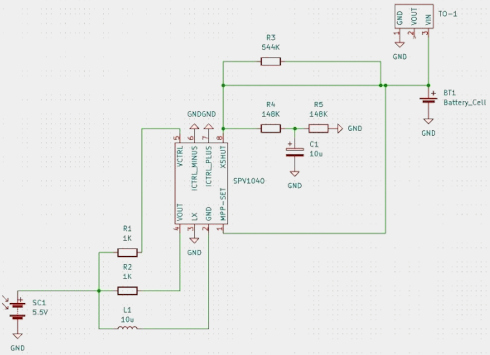
Figura 6: Circuito de Alimentação
IV. Funcionalidades do Sistema
A. Deteção de Som
Como se pode verificar na figura 7, o som do motor do drone foi ativado durante 1 segundo aos 10, 40 e 51 segundos, e permaneceu ativo durante aproximadamente 2 a 3 segundos de forma contínua aos 11 e 27 segundos:
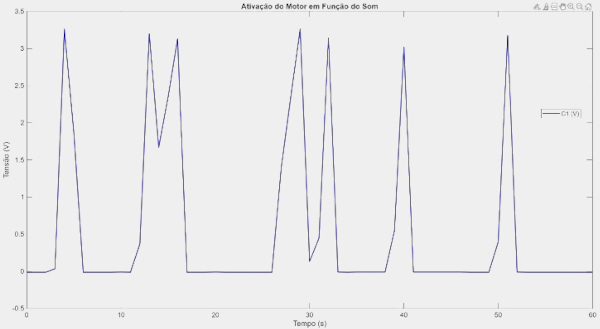
Figura 7: Ativação do Motor face à deteção do Drone
B. Deteção de Gás e Infravermelho
Como se pode observar na Figura 8, entre os 10 e 20 segundos a célula solar foi destapada, ficando exposta à luz infravermelha, sendo em seguida novamente coberta. Aos 25 segundos, a célula voltou a ser descoberta e, de imediato, coberta novamente, por fim, entre os 38 e 105 segundos, o sensor de gás foi exposto a fumo:
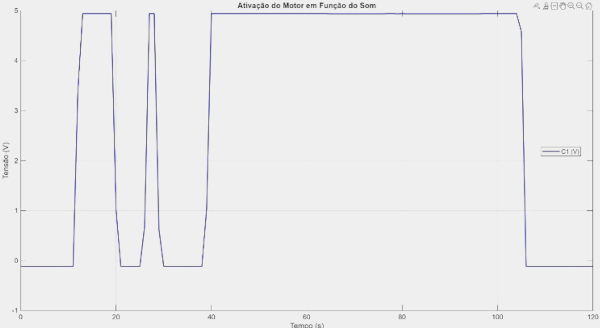
Figura 8: Ativação do motor face à deteção de gás ou infravermelho
C. Carregamento da Bateria
O carregamento da bateria comprovou-se bastante eficaz, apesar de se ter confirmado mais eficaz num ambiente mais soalheiro, como podemos observar nas seguintes figuras: um em dia nublado durante duas horas, figura 9, e outro em dia soalheiro durante uma hora, figura 10.
Nestas figuras é possível observar a curva referente à entrada de tensão no circuito proveniente da célula solar, a azul, e o carregamento da bateria, a vermelho.
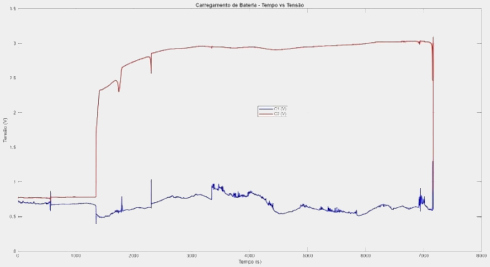
Figura 9: Carregamento da bateria num dia nublado
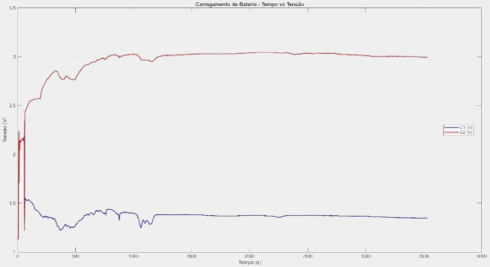
Figura 10: Carregamento da bateria num dia soalheiro
V. Conclusão
Neste trabalho foi desenvolvido um sistema eletrónico autónomo alimentado a bateria, para a deteção de ameaças em contexto militar, incluindo gases nocivos, presença de drones e dispositivos de pontaria por infravermelhos. O trabalho abrangeu todas as etapas de conceção, implementação e testes experimentais do sistema.
Os testes realizados confirmaram o correto funcionamento do sistema, demonstrando a sua capacidade de identificar eficazmente as ameaças previstas e operar de forma autónoma.
O dispositivo apresentou boa estabilidade, baixo consumo energético e prevê-se que a sua implementação em PCB possa proporcionar um dispositivo compacto, que facilitará a sua integração nos uniformes do soldado do futuro.
Fonte: A Mensagem, Boletim Informativo do Regimento de Transmissões, Ed. 2026, Porto
A Tese para obter “Master of Science Degree in Military Electronic Engineering“
Supervisores: Pedro Mendonça dos Santos e João Neto Torres
Bibliografia
[1] A. T. Azar et al., “Drone deep reinforcement learning: A review,” May 01, 2021, MDPI AG. doi: 10.3390/electronics10090999.
[2] P. Kardasz and J. Doskocz, “Drones and Possibilities of Their Using,” Journal of Civil & Environmental Engineering, vol. 6, no. 3, 2016, doi: 10.4172/2165-784x.1000233.
[3] M. Ayamga, S. Akaba, and A. A. Nyaaba, “Multifaceted applicability of drones: A review,” Jun. 01, 2021, Elsevier Inc. doi: 10.1016/j.techfore.2021.120677.
[4] M. A. Khan, H. Menouar, A. Eldeeb, A. Abu-Dayya, and F. D. Salim, “On the Detection of Unauthorized Drones – Techniques and Future Perspectives: A Review,” IEEE Sens J, vol. 22, no. 12, pp. 11439–11455, Jun. 2022, doi: 10.1109/JSEN.2022.3171293.
[5] T. Progrmn, “Hand-Held Aerosol Tear Gas Weapons,” 1985.
[6] C. Rothenberg, S. Achanta, E. R. Svendsen, and S. E. Jordt, “Tear gas: an epidemiological and mechanistic reassessment,” Ann N Y Acad Sci, vol. 1378, no. 1, pp. 96–107, Aug. 2016, doi: 10.1111/nyas.13141.
[7] B. Niu, “Studies on the smoke dispersion when tear gas grenades exploded in different spaces,” 2023.
[8] A. Rogalski, “Infrared detectors: an overview.” [Online]. Available: www.elsevier.com/locate/infrared